☆导师简介
|
硕士生导师 |
性 别 : |
男 |
毕业院校 : |
东北大学 |
学 位 : |
博士 |
在职信息 : |
在职 |
所在单位 : |
机械工程学院 |
学 科 : |
机械制造及其自动化 |
办公地点 : |
辽宁工程技术大学机械工程学院 |
联系方式 : |
13795074594 |
E m a i l : |
weiyongle126@126.com |
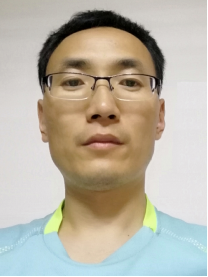
魏永乐:硕士生导师
毕业于东北大学先进制造及自动化技术研究所,获得工学博士学位,现就职于辽宁工程技术大学机械工程学院机械设计制造及其自动化系。主要从事先进制造系统及自动化、机器人技术及应用相关研究工作,主持辽宁省教育厅项目1项,参与国家、省部级科研课题5项,发表论文16篇,以第一发明人申报发明专利10项,已获批发明专利6项,获批实用新型专利3项,参加编写了教材《机械制造技术基础》、《液压传动基础》,与博士导师合作的《攀爬机器人》专著修改稿已经完成。指导国家级、省级、校级大学生创新创业训练项目6项,多次指导本科生参加全国工程训练大赛、辽宁省机械设计大赛、全国3D大赛、辽宁省挑战杯大赛等,并多次获奖。
研究方向
(1)先进制造系统与自动化技术
(2)机器人结构设计与优化
(3)机械制造及其自动化
论文成果
代表性学术论文:
16、魏永乐,房立金.双臂巡检机器人沿输电线路行走特性研究[J].北京理工大学学报,2019,39(08):813-818.
15、魏永乐,房立金.带柔索双臂巡检机器人运动学建模与仿真[J].辽宁工程技术大学学报(自然科学版),2018,37(02):389-395.
14、魏永乐,房立金,陶广宏.双臂巡检机器人越障能力分析[J].东北大学学报(自然科学版),2017,38(09):1293-1297.
13、魏永乐,房立金,陶广宏.新型双臂巡线机器人越障过程受力分析[J].机械科学与技术,2014,33(8):1117-1121.
12、魏永乐,晁彩霞.基于 ObjectARX 开发工程图模块的研究[J].图学学报,2013,34(1):71-76.
11、魏永乐,晁彩云,吕鹏.建立零件特征模型及其向工程图转化[J].辽宁工程技术大学学报,2013,32(5):680-683.
10、房立金,魏永乐*,陶广宏.一种新型带柔索双臂式巡检机器人设计[J].机器人,2013,35(3):319-325.
9、FANG Lijin,WEI Yongle,TAO Guanghong.Research on Dynamic Characteristics of Serial-parallel Combination Joint with Flexible-Cable.Advanced Engineering Forum Vols.2-3(2012)pp 285-290.
8、魏永乐,晁彩霞.基于ObjectARX实现特征建模的方法[J].工程图学学报,2010,31(6):92-99.
7、魏永乐,晁彩霞.DWF格式图形文件的发布与浏览.煤矿机械[J],2009,30(11):224-226.
6、魏永乐,晁彩霞.利用数据库技术实现零件的参数化建模[J].现代制造工程,2009(11):32-35.
5、晁彩霞,魏永乐.基于ObjectARX实现零件的特征建模.机械传动[J],2009(3):46-48.
4、苏猛,魏永乐.基于AutoCAD开发零件特征建模系统研究.辽宁工程技术大学学报[J],2006(1): 123-126.
3、魏永乐,苏猛.三维实体模型向二维工程图转化.辽宁工程技术大学学报[J],2005(S1): 212-214.
2、苏猛,魏永乐,刘明新.基于UG的刮板输送机链轮三维参数化建模.青岛理工大学学报[J],2005(1):70-73.
1、魏永乐,刘明新,苏猛.基于ObjectARX进行AutoCAD二次开发的研究.机械[J],2005(S1):71-73.
申报发明专利
:7、魏永乐,晁彩霞,蒿景彬,吴润泽,张铭洋,张家顺,张本欣,李想. 一种升降横移无避让立体停车位[P].辽宁:CN109812092A,2019-05-28
6、魏永乐,晁彩霞,杨正才,郭辰光,刘旭南,李强,蒿景彬. 一种轮腿变换装置[P].辽宁:CN109398520A,2019-03-1.
5、魏永乐,晁彩霞,杨正才,刘旭南,李强,郭辰光,张铭洋.一种两轮四足机器人[P].辽宁:CN109305243A,2019-02-05.
4、魏永乐,晁彩霞,张家顺,李强,郭辰光,刘旭南,吴润泽. 一种两轮双足机器人[P]. 辽宁:CN109305242A,2019-02-15.
3、魏永乐,晁彩霞,张兴元,吴英彪. 一种轮腿变换机构[P]. 辽宁:CN107323562A,2017-11-07.
2、魏永乐,晁彩霞,田立勇,张圣孝,李文华,于宁. 一种立体车库升降横移层车位升降传动装置[P]. 辽宁:CN107269065A,2017-10-20.
1、魏永乐,晁彩霞,贾胜德,张圣孝,李静美,金得顺. 一种升降横移立体车库顶层车位升降传动装置[P]. 辽宁:CN107152178A,2017-09-12.
获批发明专利
6、魏永乐,晁彩霞,于宁,田立勇,张圣孝,李文华. 一种分体式电磁联轴器[P]. 辽宁:CN107327515A,2017-11-07.
5、魏永乐,田立勇,晁彩霞,李文华,于宁.一种无避让立体车库的混合驱动装置[P].辽宁:CN105239806A,2016-01-13.
4、魏永乐,晁彩霞,于宁,田立勇. 一种新型汽车车衣自动收展装置[P]. 辽宁:CN104401213A,2015-03-11.
3、田立勇,于宁,魏永乐,汪玉凤,李文江,李涛. 一种金属雷管管壳热冲压拉伸方法[P]. 辽宁:CN103128162A,2013-06-05.
2、房立金,魏永乐,侯亚辉. 一种适用于高压线巡检机器人的行走夹持机构[P]. 辽宁:CN103928866A,2014-07-16.
1、房立金,魏永乐,陶广宏. 一种高压输电线巡检机器人机构[P]. 辽宁:CN102709838A,2012-10-03.
软件著作权:
1、翟翠霞,魏永乐,王海军.技术创新管理系统,中国,2014.5.20,软件著作权,登记号:2014SR063601.
著作成果
2、普通高等教育“十二五”规划教材,《机械制造技术基础》,机械工业出版社,2013。
1、教育部高等教育课程改革与建设规划教材,《液压传动基础》,吉林大学出版社,2012。
科研项目
5、轮腿式矿山救援机器人关键技术研究,辽宁省教育厅项目,在研,主持。
4、履带式救援机器人设计,校博士启动基金项目,在研,主持。
3、采煤机截齿再制造关键技术研究,辽宁省科学技术厅项目,在研,参与。
2、提高机器人精度的方法及其实现技术研究,国家自然科学基金面上项目,已结题,参与。
1、仿生并联对抗驱动系统机理与实验研究,国家自然科学基金面上项目,已结题,参与。


